Czy projektowany pojazd zapewnia bezpieczeństwo podróżnym?
Przyjęta jako graniczna prędkość 25 km/h to prędkość, z którą można podróżować rowerem czy hulajnogą elektryczną. Projektowany pojazd zapewnia pasażerom zdecydowanie większą ochronę. Zwłaszcza, że ruch nim ma odbywać się tylko po korytarzach gdzie nie dzielonych z cięższymi pojazdami (jak np. samochody) poza przejazdami.
Czy projektowany pojazd zapewnia bezpieczeństwo rowerzystom i pieszym?
Jedną z głównych cech pojazdu jest bardzo niska waga, co zapewnia możliwość błyskawicznego zatrzymania się. Odpowiedni system hamulcowy jest w tym projekcie priorytetem.
Czy prędkość 25 km/h nie jest zbyt niska aby zapewnić atrakcyjność przejazdu
Według symulacji prędkość maksymalna 25 km/h będzie przekładała się na prędkość handlową (średnią z postojami) 18 km/h. Jest to prędkość wystarczająca na krótkich odcinkach (<5km). Na odcinkach średniej długości (5-30km), faktycznie jest ona za niska, chyba że alternatywna komunikacja jest bardzo słaba.
Firmy motoryzacyjne od lat, starają się stworzyć autonomiczne taksówki/autobusy/samochody – jak to możliwe, że może się to udać w tym projekcie?
Są 3 główne powody – niska prędkość, doskonale znany teren oraz możliwość użycia stacjonarnych sensorów w razie potrzeby (np. na skomplikowanym skrzyżowaniu). Niska prędkość powoduje jest, że odcinek potrzebny do zatrzymania jest krótki. Natomiast znana trasa, oznacza, że możemy “uczyć” alogrytm “do skutku” każdego skrzyżowania, różnego rodzaju nadjeżdżających samochodów w różnych porach roku – coś takiego nie jest możliwej w przypadku autonomicznych samochodów, które mogą poruszać się po całej sieci drogowej.
Dlaczego nikt na świecie wcześniej tego nie wymyslił?
Oczywiście takie pomysły się pojawiały. Np. Taxirail FR
Jakie macie plany działania?
Projekt będzie prowadzony cztero etapowo. W I etapie zostanie wprowadzony pojazd kierowany tradycyjnie przez człowieka, ale zbierający materiały (wideo, sensory itp.) w celu analizy. W drugim etapie zostanie włączona funkcja autopilot, gdzie obecny w pojeździe kierowca, będzie wciąż odpowiedzialny, ale nie będzie musiał się zajmować kierowaniem. W trzecim etapie ten kierowca, nie będzie się już znajdował fizycznie w pojeździe tylko w centrum kontroli i będzie nadzorował kilka pojazdów na raz. Na końcu pojazd osiągnie autonomiczność działania.
Więcej pytań? Daj nam znać używając formularza kontaktowego na dole strony!


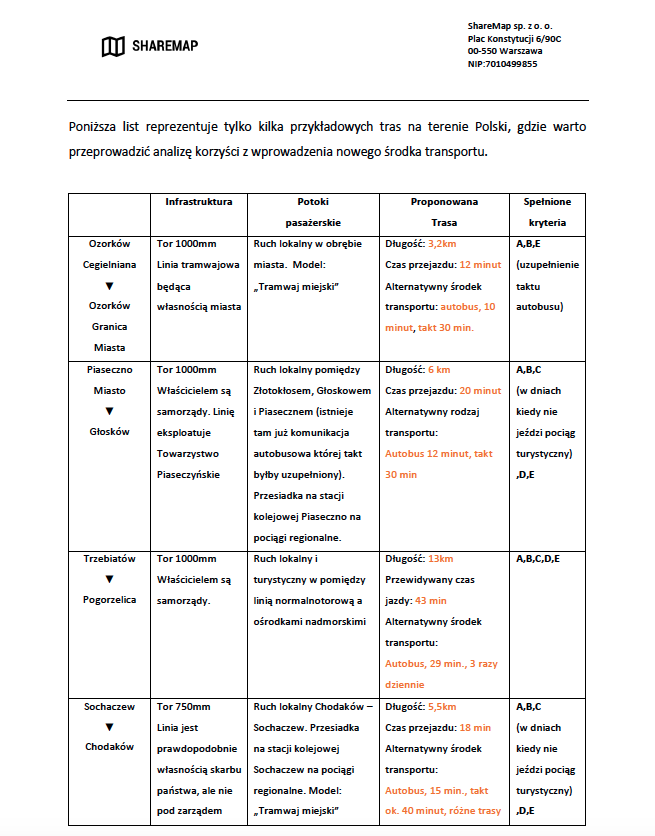 Studium wykonalności LASTS wraz z analizą potencjalny tras
 Patronat UTK
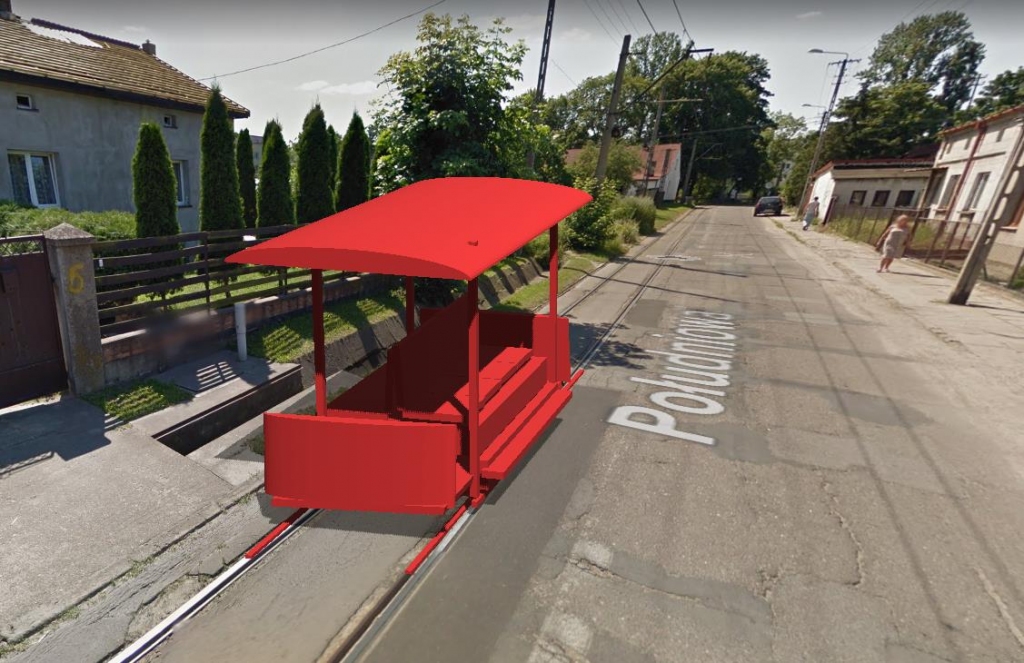
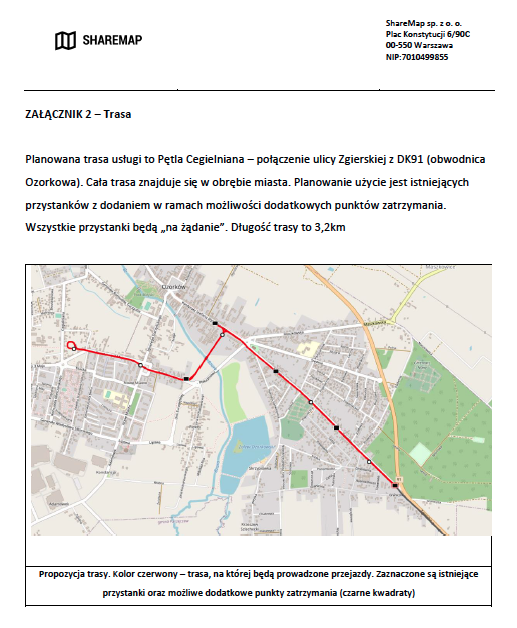 Projekt ruchu LASTS po nieczynnym korytarzu tramwajowym w Ozorkowie